
Profil
Friedrich Graaf
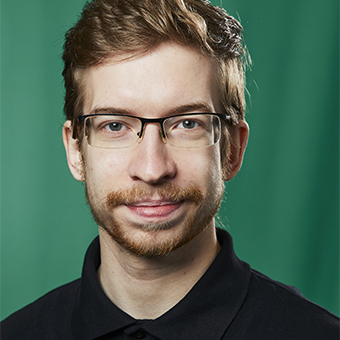
Friedrich Graaf
Mitarbeiter
Intelligent Systems and Production Engineering
Seit 2022 ist Friedrich Graaf wissenschaftlicher Mitarbeiter in der Abteilung Interaktive Diagnose und Servicesysteme (IDS).
Seinen Masterabschluss erhielt Friedrich Graaf am Karlsruher Institut für Technologie (KIT) im Studiengang Informatik mit dem Profil Robotik. Seine Abschlussarbeit behandelte die Pfadplanung von gekoppelten nicht holonomen Systemen mit optimierenden Algorithmen.
Neben seiner Tätigkeit als wissenschaftlicher Mitarbeiter promoviert Friedrich Graaf am KIT im Bereich der Pfadplanung für Kletterroboter. Besonderer Fokus liegt hierbei auf der Kombination von globaler Pfadplanung und lokaler Bewegungssteuerung für Kletterverhalten von sechsbeinigen Laufrobotern.
Hauptsitz Karlsruhe