Projekte

ReCoBot II
On-Orbit Rekonfiguration modularer Satelliten
Start: 10.2021
Ende: 03.2024

Der fortschreitende Einsatz von Satelliten zur Datenerfassung und Kommunikation führt neben immer besserer Auflösung, Genauigkeit und vor allem Geschwindigkeit auch zu einem verstärkten Problem des Weltraumschrotts. Nicht mehr benötigte Satelliten – ob defekt oder technisch überholt – können bisher nicht fachgerecht entsorgt werden und verbleiben daher lange Zeit in ihrem Orbit. Ein modulares Satellitenkonzept könnte hier die Menge an Weltraumschrott und die daraus resultierenden potenziellen Kollisionskörper drastisch reduzieren. Der Lösungsansatz des FZI: Ein mobiler Roboterarm für die Wartung modularer Satelliten.
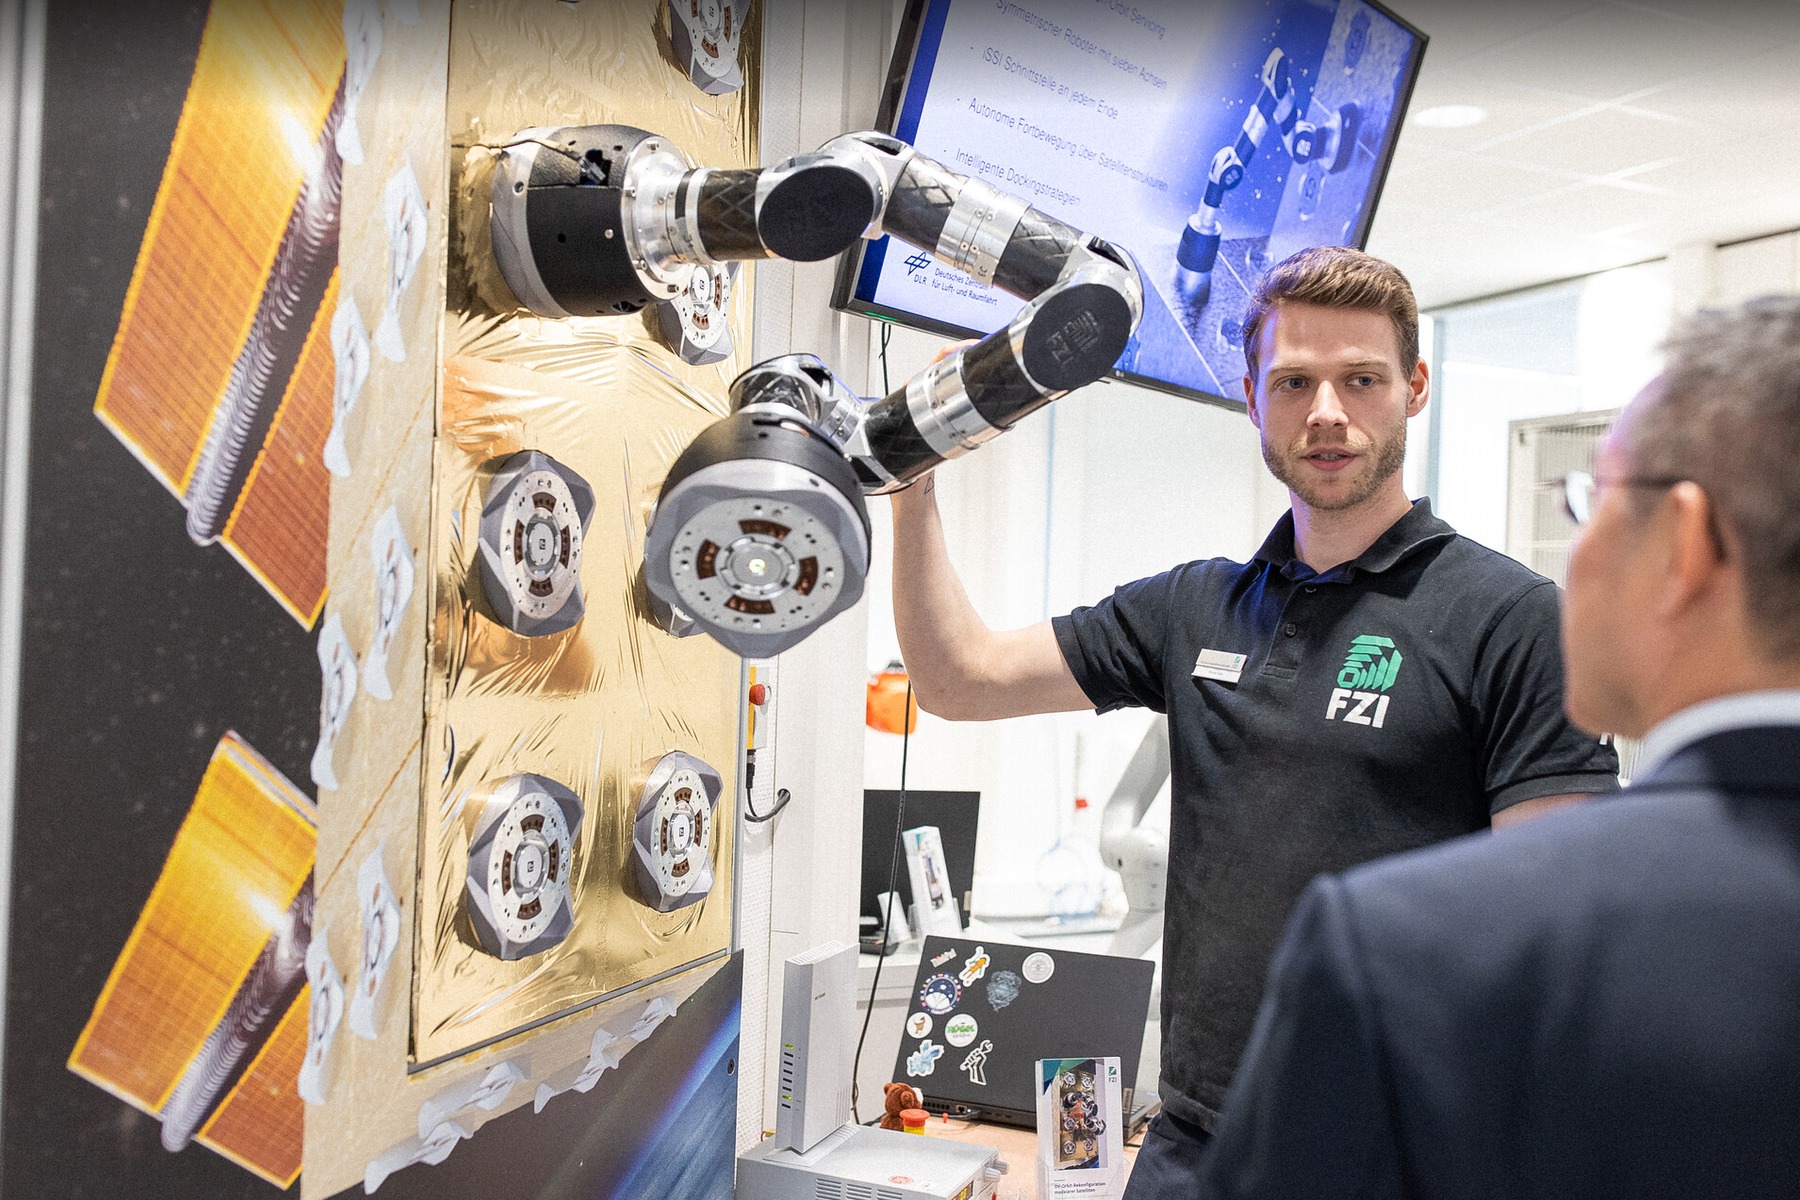
Der Roboter ReCoBot ist ein siebenachsiger Roboterarm. Dieser ist aufgrund seines spiegelsymmetrischen Aufbaus in der Lage, sich raupenartig über eine modulare Satellitenoberfläche zu bewegen. Dafür hat er an beiden Enden eine standardisierte Schnittstelle. Dank der eigenständigen Fortbewegung und der Möglichkeit, an die Module anzudocken, kann der Arm einen Satelliten reparieren und rekonfigurieren. Damit werden neue Möglichkeiten des On-Orbit-Servicings geschaffen. Die Wartung von Satelliten durch menschliches Personal im Orbit ist weder realistisch noch wirtschaftlich attraktiv, sodass hierfür ein technischer, automatischer Ansatz gefunden werden muss.

Im Rahmen des Vorgängerprojektes wurde der Roboterarm konzipiert und entwickelt. Dabei lag der Fokus zunächst ausschließlich auf der Machbarkeit der physikalischen Voraussetzungen (Reichweite, Tragkraft etc.) unter terrestrischen Bedingungen.

In ReCoBot II wurde das Konzept verfeinert. Der Fokus lag dabei auf der Untersuchung der Qualifizierbarkeit einzelner Komponenten für den Weltraumeinsatz. Im Roboterarm kamen diverse Komponenten zum Einsatz, die auch im Weltraum reibungslos funktionieren müssen, damit die Funktionsfähigkeit des Gesamtsystems gewährleistet ist. Es wurden verschiedene Qualifizierungstests durchgeführt, und die daraus gewonnenen Erkenntnisse wurden im weiteren Verlauf des Projekts in das Roboterkonzept eingearbeitet. Neben einer Aussage zur Qualifizierbarkeit des Roboterarms sollte im Rahmen des Projektes die Kinematik des Roboters weiter optimiert werden.

Die entwickelte Technologie ist auch auf weitere Anwendungsfälle, z.B. in schwer zugänglichen Umgebungen wie auf Brücken oder an Strommasten, übertragbar. Die Fähigkeit, an Strukturen entlangzuklettern, ist für diesen Robotertyp einzigartig. Somit wird eine Lücke im potenziellen Aufgabenspektrum für Roboter geschlossen.

Rolle des FZI
Ziel dieses Anschlussvorhabens war es, den Roboterarm aus dem bisherigen ReCoBot-Projekt weiterzuentwickeln und gleichzeitig um ein Werkzeug zu erweitern, welches das Handhaben von Verbindungen ermöglicht. Darüber hinaus sollen eine erste Aussage und eine Analyse zur Qualifizierbarkeit der verwendeten Komponenten getroffen werden.

Diese umfasste:
– ROS 2 für zukunftssicheres Framework
– Anwendungsspezifische Optimierung der Kinematik und des Leichtbaus für minimales Gewicht bei einem Raketenstart
– Entwicklung von Technologien für spezielle Aufgaben

Ansprechperson
Mitarbeiter
Bereich: Intelligent Systems and Production Engineering
Hauptsitz Karlsruhe

Forschungsschwerpunkt
Robotik

Wir entwickeln mobile Systeme und autonome Laufroboter für Raumfahrt, Industrie sowie öffentliche Räume. Diese erproben wir im FZI Living Lab Service Robotics.
Illustration

Förderhinweis:
Das Projekt ReCoBot II wurde vom Bundesministerium für Wirtschaft und Klimaschutz aufgrund eines Beschlusses des Deutschen Bundestags gefördert.

Nach oben gehen