
HARMO verfolgt fünf Ziele:
1. Vertrautheit modellieren: Quantifizieren, wie wiederholte Fahrten auf einer Strecke Aufmerksamkeit und Risikobereitschaft beeinflussen.
2. Menschenähnliche Fahrzeugführung ermöglichen: Einen neurosymbolischen Diffusionsplaner entwickeln, der die flüssigen Bewegungsabläufe generativer KI mit überprüfbaren symbolischen Sicherheitsbedingungen verbindet.
3. Im Mischverkehr validieren: Die Modelle in geschlossenen Simulationen erproben, in denen Hintergrundverkehr realistische Lern- und Gewöhnungsverläufe zeigt.
4. Bewertungskriterien festlegen: Eine „Akzeptanzschwellenmatrix“ entwickeln, mit der Vorhersagbarkeit und Vertrauen bewertet werden können.
5. Unter realen Bedingungen demonstrieren: Den Rahmen durch Integration im Shadow Mode in städtischen Pilotprojekten validieren.
Aufbauend auf den Ergebnissen von i4Driving und BERTHA behandelt HARMO Vertrautheit als dynamische latente Variable. Ein eigens erhobener Habituationsdatensatz dient dazu, Human-Behaviour-Modelle (HBMs) zu kalibrieren. Diese werden anschließend in eine hybride KI-Planungsarchitektur integriert. Die Validierung erfolgt anhand EU-CEM-konformer Szenarien. Dabei wird statischer Hintergrundverkehr durch „intelligente“ Agenten ersetzt, die realistische Verhaltensänderungen abbilden.
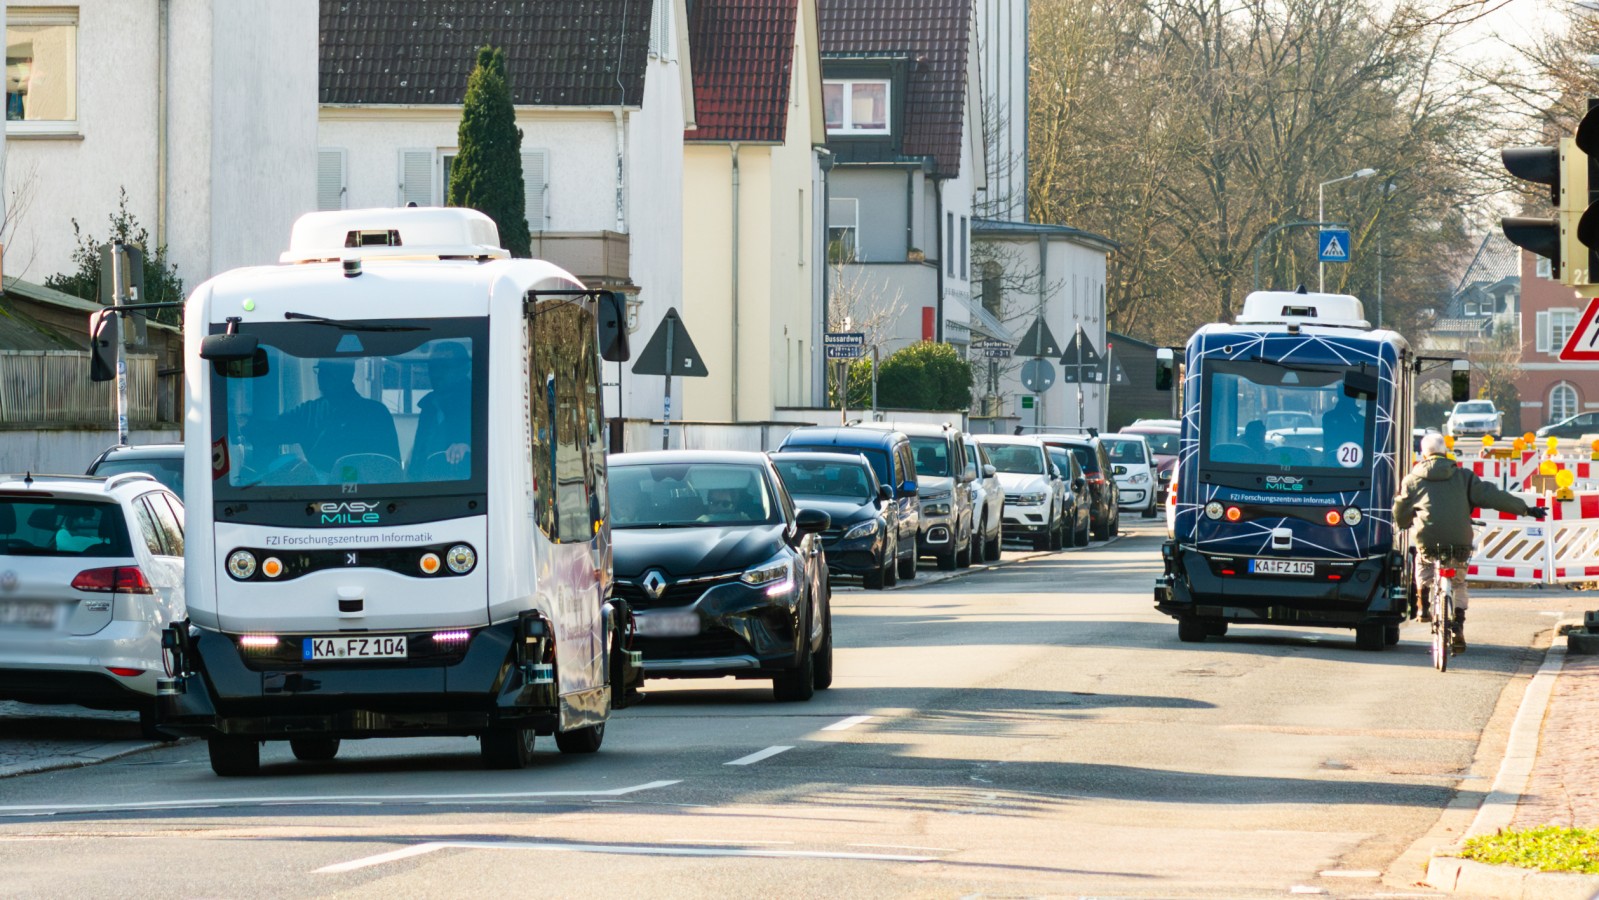
Abschließend wird das System in realen Logistik- und Shuttle-Pilotprojekten erprobt. Im Shadow Mode vergleicht HARMO seine Verhaltensprognosen mit dem tatsächlichen Verkehrsgeschehen, ohne in die Fahrzeugsteuerung einzugreifen. Die Ergebnisse werden in „Safety Evidence Packs“ überführt, die als Sicherheitsnachweise für Zulassungsverfahren dienen können. Damit schafft HARMO Grundlagen für ein vorhersehbares und menschenähnliches Fahrverhalten automatisierter Fahrzeuge und unterstützt den vertrauenswürdigen Einsatz kooperativer, vernetzter und automatisierter Mobilität (CCAM) in Europa.

KI aus der Forschung in die Praxis: Wir treiben angewandte KI für Wirtschaft und Mittelstand voran und verbinden dabei Technologie mit Recht und Ethik.
Autonome Shuttles, intelligente Logistik, Software-Defined Vehicles: Wir gestalten mit IT die vernetzte, sichere und nachhaltige Mobilität und Logistik von morgen.

- ENIDE Solutions
- International Road Transport Union
- Transport & Mobility Leuven
- Nord University
- Intelligent Systems for Mobility
- Foundation Cidaut
- University of Surrey
- SafeAD
- LOXO
- Trygg Trafikk
- Foundation CTAG
- ITS Norway