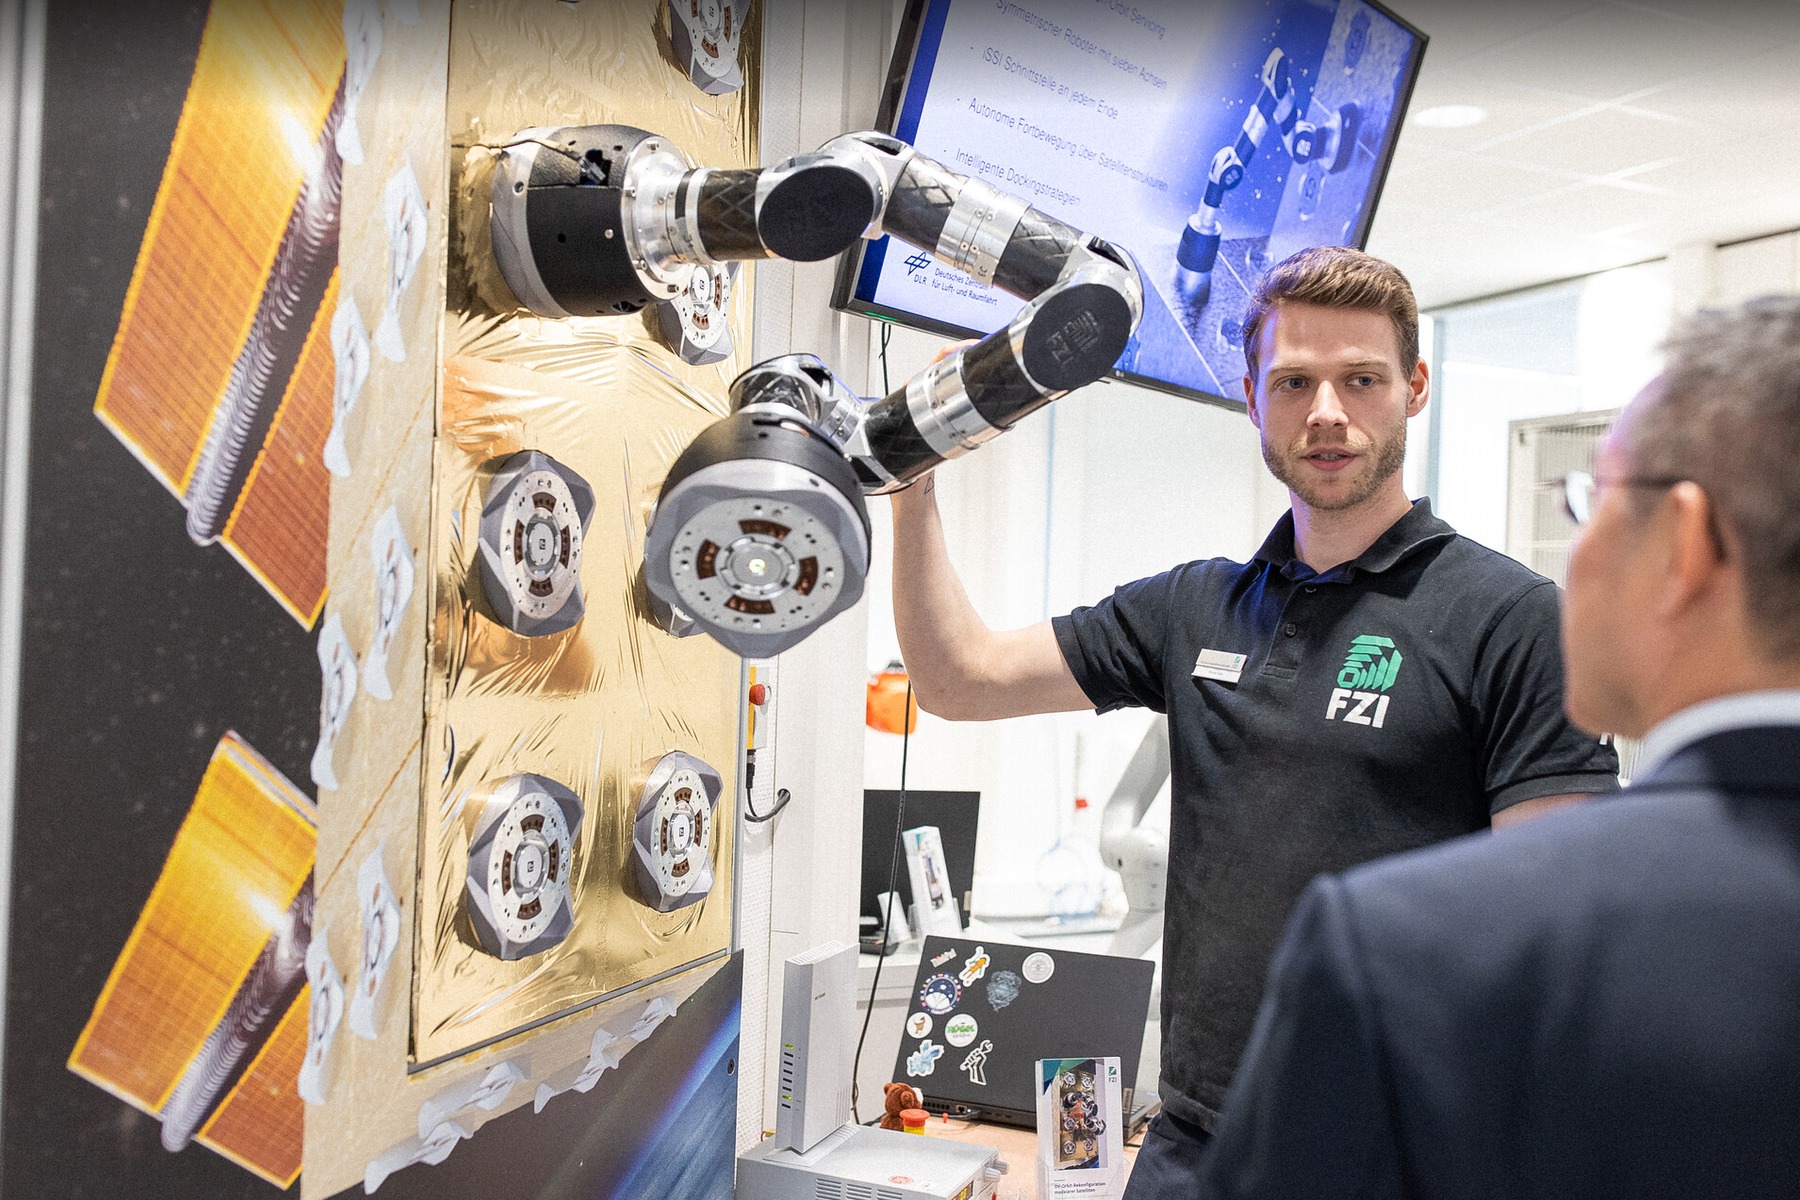

Im Rahmen des Vorgängerprojektes wurde der Roboterarm konzipiert und entwickelt. Dabei lag der Fokus zunächst ausschließlich auf der Machbarkeit der physikalischen Voraussetzungen (Reichweite, Tragkraft etc.) unter terrestrischen Bedingungen.
In ReCoBot II wurde das Konzept verfeinert. Der Fokus lag dabei auf der Untersuchung der Qualifizierbarkeit einzelner Komponenten für den Weltraumeinsatz. Im Roboterarm kamen diverse Komponenten zum Einsatz, die auch im Weltraum reibungslos funktionieren müssen, damit die Funktionsfähigkeit des Gesamtsystems gewährleistet ist. Es wurden verschiedene Qualifizierungstests durchgeführt, und die daraus gewonnenen Erkenntnisse wurden im weiteren Verlauf des Projekts in das Roboterkonzept eingearbeitet. Neben einer Aussage zur Qualifizierbarkeit des Roboterarms sollte im Rahmen des Projektes die Kinematik des Roboters weiter optimiert werden.
Die entwickelte Technologie ist auch auf weitere Anwendungsfälle, z.B. in schwer zugänglichen Umgebungen wie auf Brücken oder an Strommasten, übertragbar. Die Fähigkeit, an Strukturen entlangzuklettern, ist für diesen Robotertyp einzigartig. Somit wird eine Lücke im potenziellen Aufgabenspektrum für Roboter geschlossen.
Diese umfasste:
– ROS 2 für zukunftssicheres Framework
– Anwendungsspezifische Optimierung der Kinematik und des Leichtbaus für minimales Gewicht bei einem Raketenstart
– Entwicklung von Technologien für spezielle Aufgaben

Wir entwickeln mobile Systeme und autonome Laufroboter für Raumfahrt, Industrie sowie öffentliche Räume. Diese erproben wir im FZI Living Lab Service Robotics.